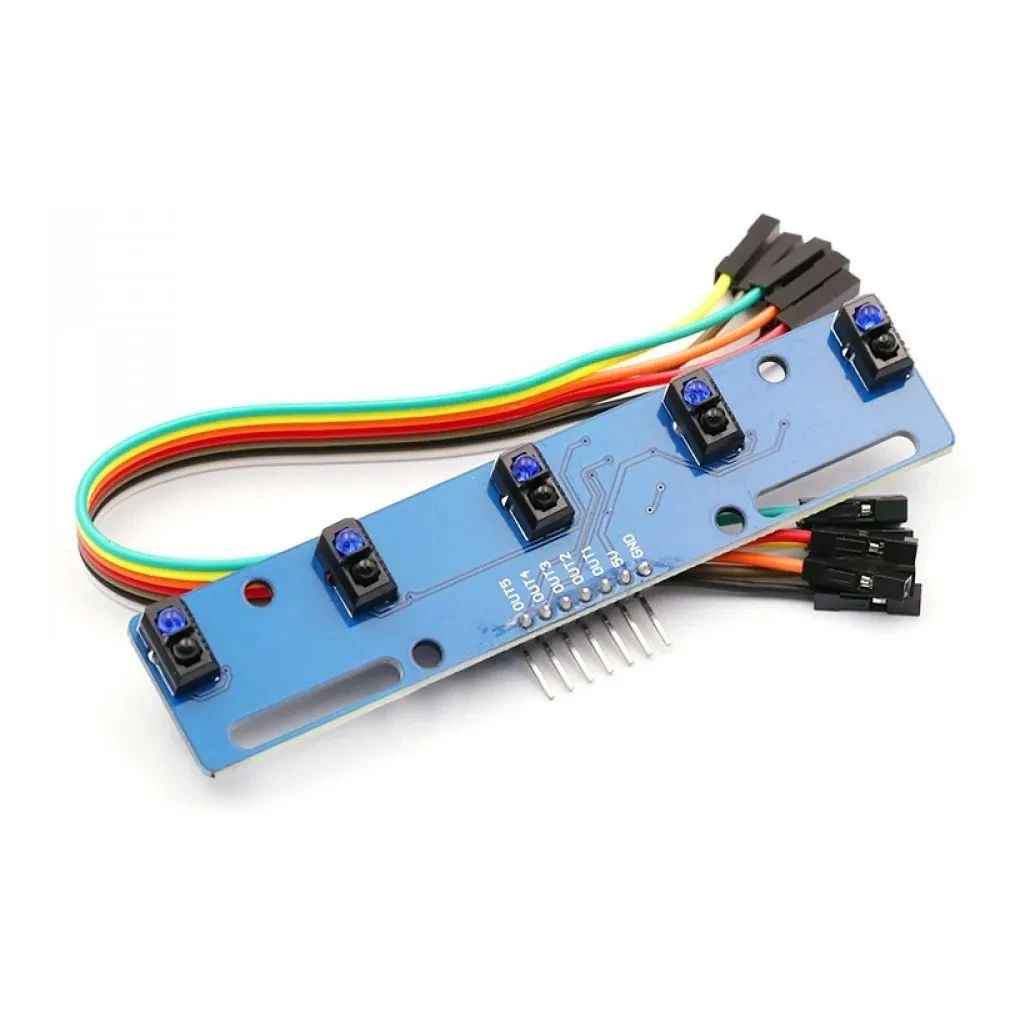
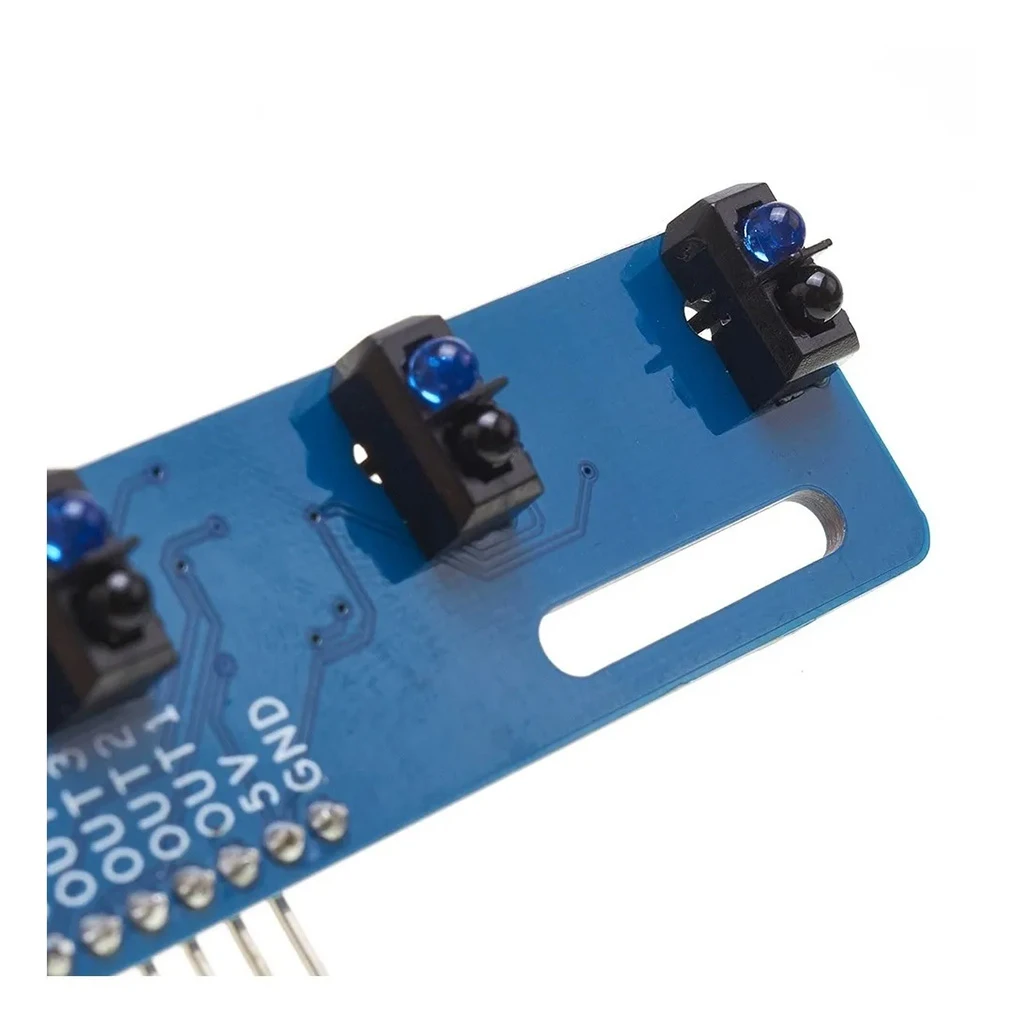
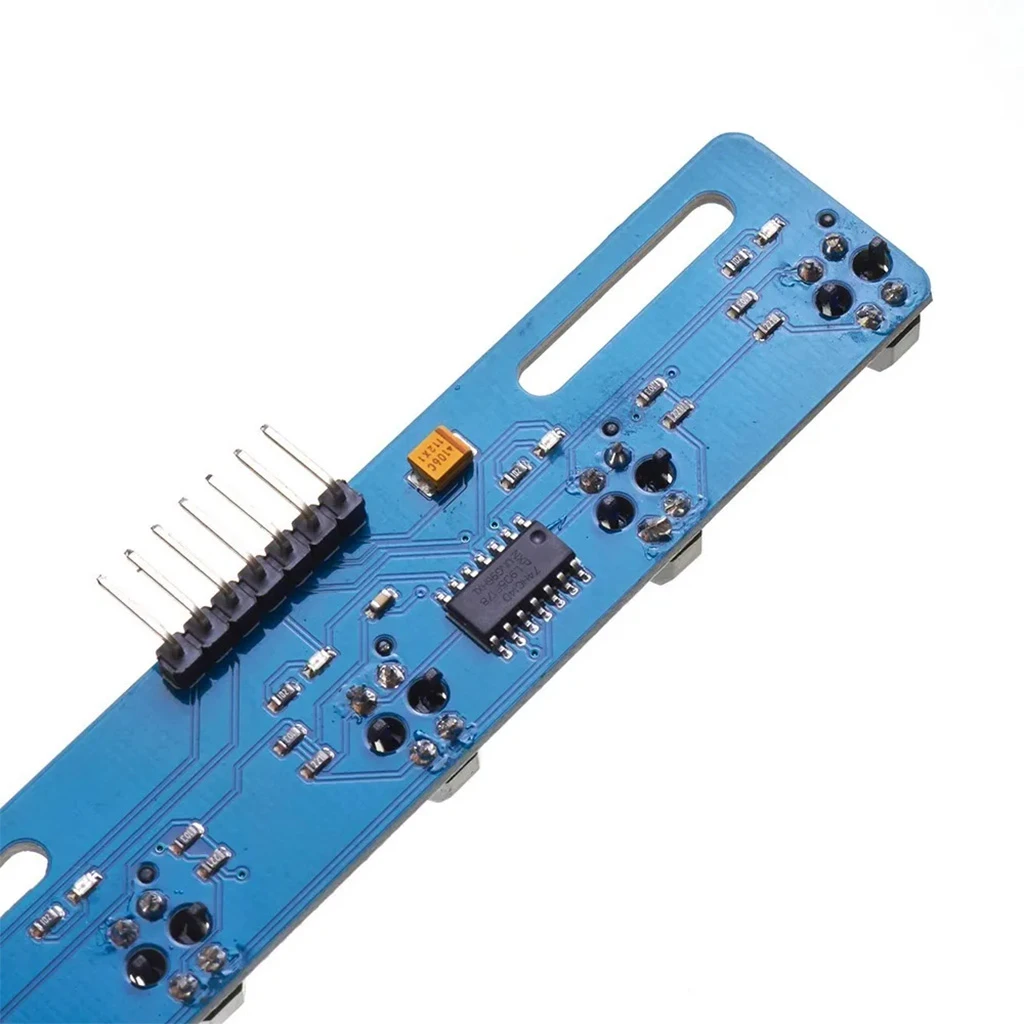
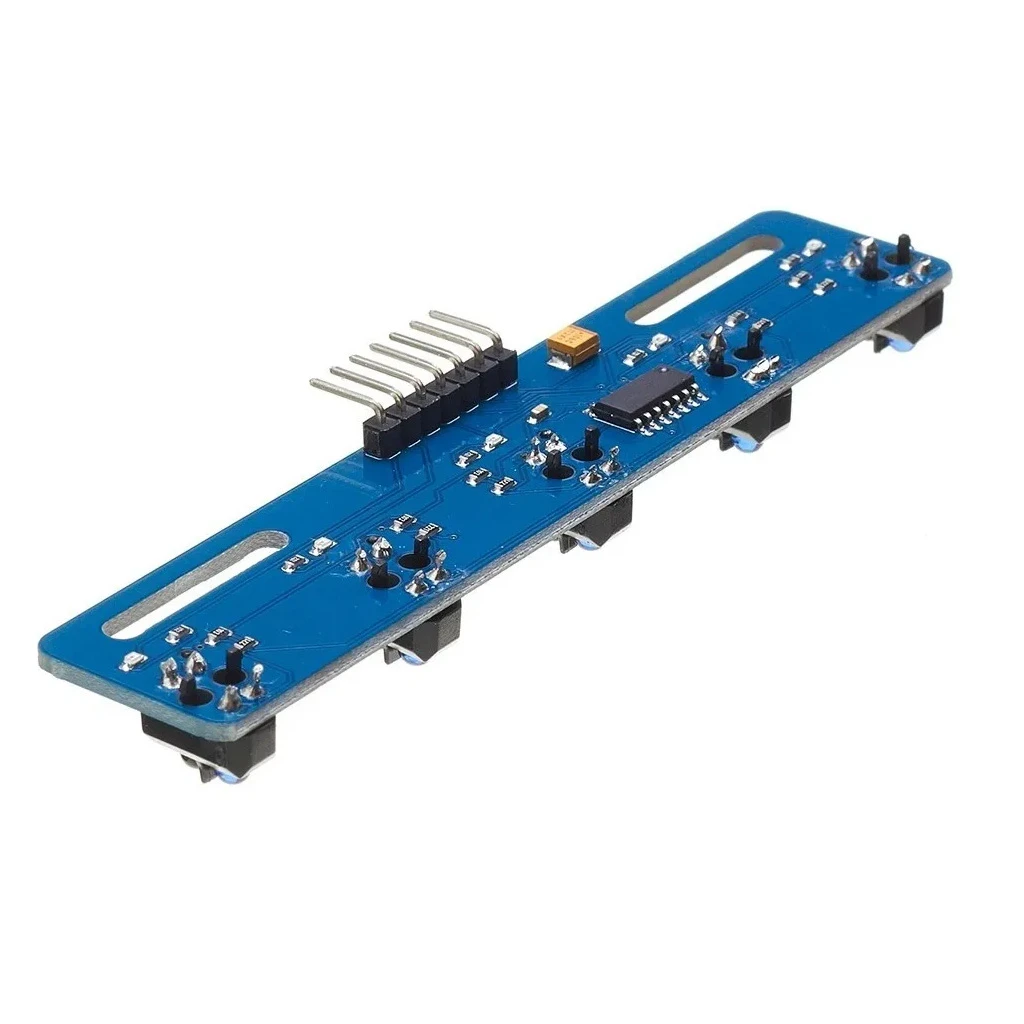
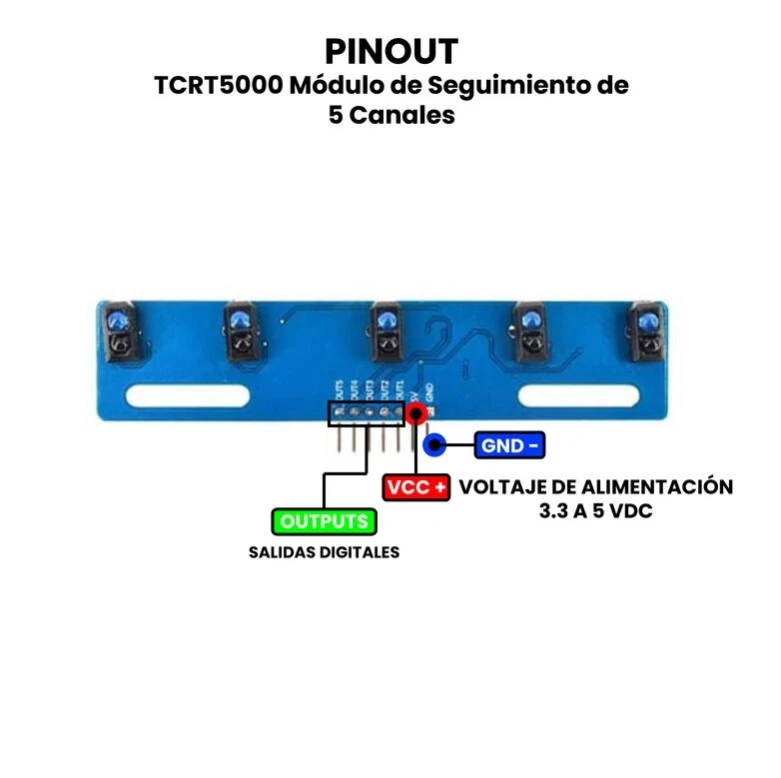
El TCRT5000 Módulo de Seguimiento de 5 Canales es un dispositivo electrónico utilizado principalmente en robots seguidores de línea y sistemas de navegación autónoma. Está compuesto por cinco sensores ópticos TCRT5000 dispuestos en fila, cada uno con un emisor de luz infrarroja y un fototransistor receptor.
Su funcionamiento se basa en la detección de la reflexión de la luz infrarroja: cuando el sensor se coloca sobre una superficie clara (como una línea blanca), la luz se refleja con mayor intensidad y es captada por el fototransistor; en cambio, sobre superficies oscuras (como un fondo negro) la reflexión es mínima y el sensor detecta ausencia de luz. Al combinar las lecturas de los cinco canales, el módulo puede identificar con precisión la posición de una línea.
El TCRT5000 Módulo de Seguimiento de 5 Canales se utiliza principalmente en proyectos de robótica móvil, siendo ideal para la construcción de robots seguidores de línea, sistemas de clasificación de objetos por color o contraste, robots de competencia, vehículos autónomos de aprendizaje y aplicaciones educativas en programación y electrónica.
También puede emplearse en sistemas de conteo, detección de bordes o incluso en procesos de automatización donde se requiera diferenciar superficies claras y oscuras. Gracias a su salida digital mediante comparadores, es compatible con una amplia gama de tarjetas de desarrollo, incluyendo Arduino (UNO, Nano, Mega, Leonardo), ESP8266, ESP32, Raspberry Pi, STM32, entre otras plataformas de microcontroladores que admiten señales digitales, lo que lo convierte en un módulo muy versátil y fácil de integrar en proyectos académicos e industriales.
Especificaciones:
Modelo de sensor: TCRT5000 (emisor LED infrarrojo + fototransistor receptor).
Cantidad de canales: 5 sensores alineados en un solo módulo.
Voltaje de alimentación: 3.3 V – 5 V DC.
Corriente de operación: ~15 mA por sensor (dependiendo del módulo).
Salida:
Digital (nivel alto/bajo) mediante comparadores LM393.
Frecuencia de respuesta: hasta 10 kHz (detección rápida).
Distancia de detección efectiva: 1 mm – 10 mm (ajustable según la superficie).